服务咨询电话:
138-1081-6698
138-1081-6698
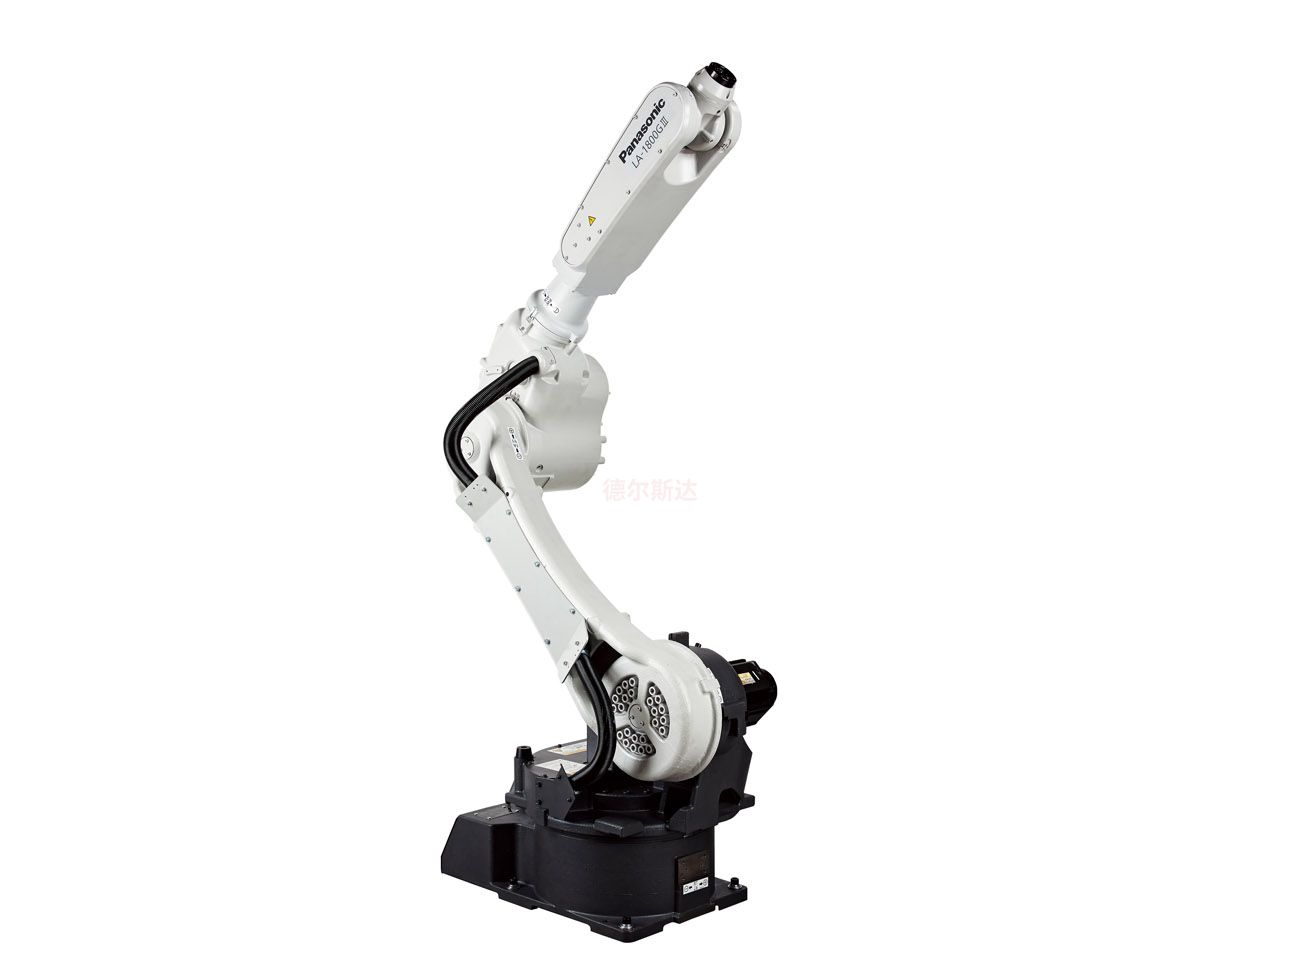
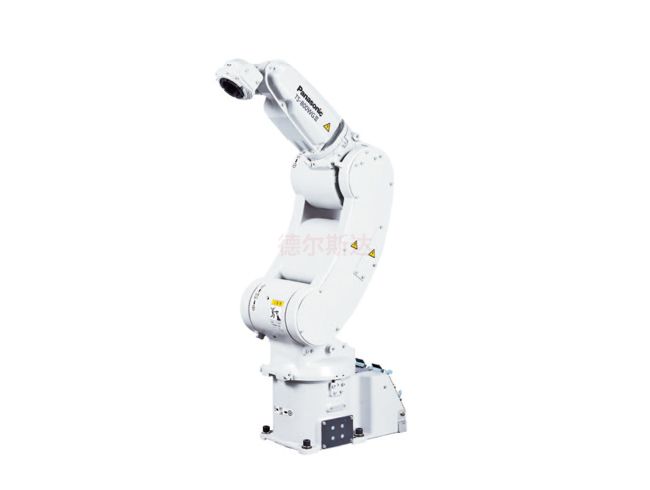
■松下机器人本体
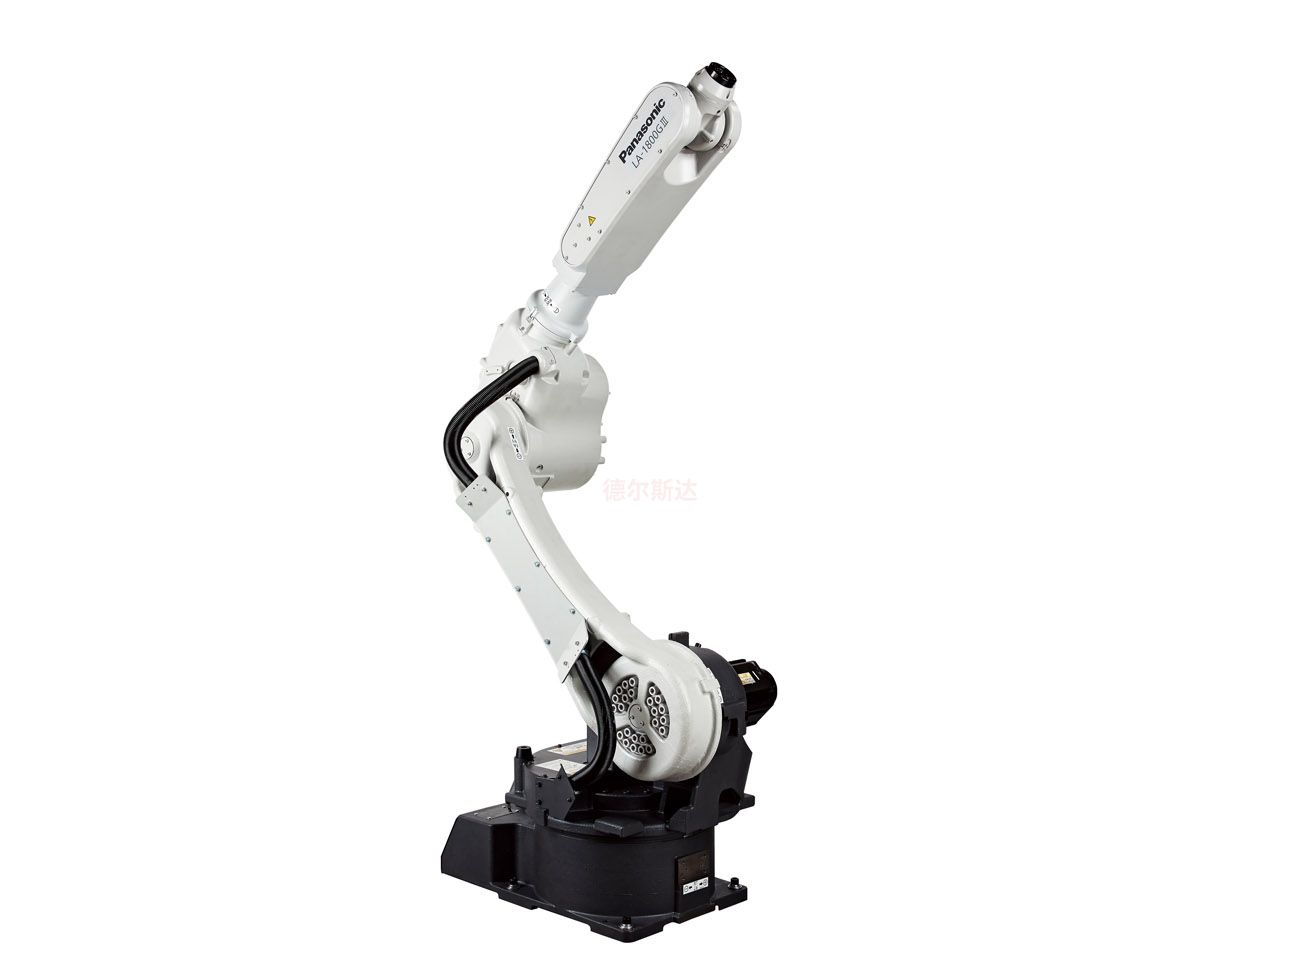
适用于弧焊接、火焰切割、等离子切割、激光焊接、打磨、喷釉、搬运、码垛等多种机器人应用系统
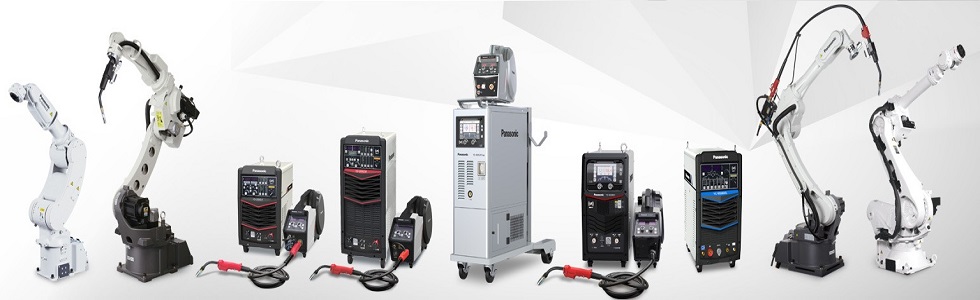
■松下焊接机器人的构成
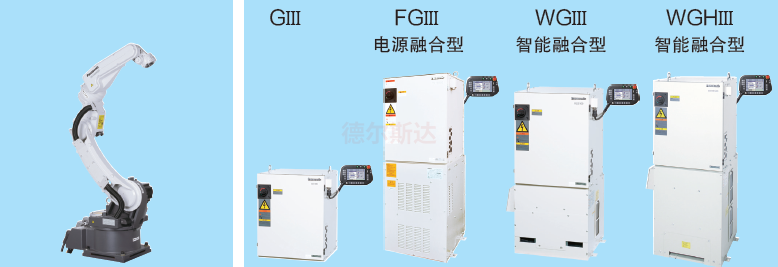
机器人本体 机器人控制器
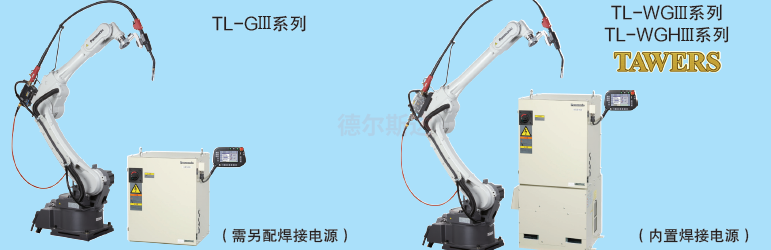
■松下焊接机器人的组合型式
焊接机器人本体+控制器+焊接电源,构成了焊接机器人
■参数规格
本体名称 | LA-1800 | |||
本体型号 | YA-2FA261*** | |||
结 构 | 6轴独立多关节型 | |||
最大可搬重量 | 26 kg | |||
手臂 | 最大到达距离 | 1801 mm | ||
动作 | 最小到达距离 | 490 mm | ||
各轴动作范围 | 基本轴 | RT轴(相当于J1轴) | 正面基准 | ±170° |
UA轴(相当于J2轴) | 垂直基准 | -90°~+165° | ||
FA轴(相当于J3轴) | 水平基准 | -205°~+270° | ||
上臂基准 | -80°~+210° | |||
手腕轴 | RW轴(相当于J4轴) | ±270° | ||
BW轴(相当于J5轴) | 前臂基准 | ±130° | ||
TW轴(相当于J6轴) | ±400° | |||
重复定位精度 | ±0.07 mm以内 | |||
接地 | D种以上机器人专用接地 | |||
安装姿态 | 地面·天吊※ | |||
周围温度/湿度 | 0℃~45℃,20%RH~90%RH 20℃时,湿度在90%RH以下(不结露)) | |||
环境保护等级 | 相当于IP40 | |||
本体重量 | 约320 kg | |||
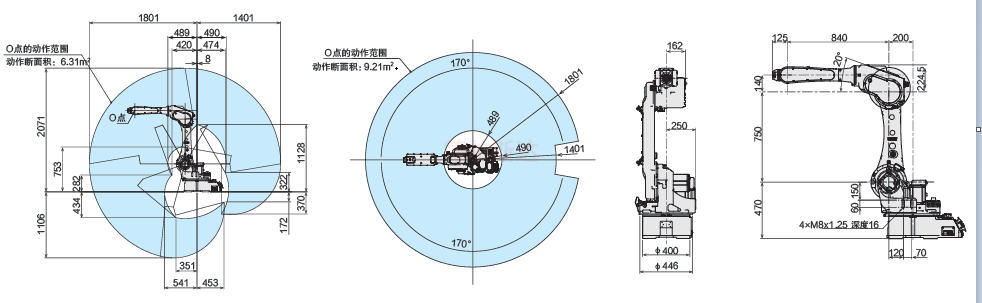
■动作范围图/外形尺寸图(单位=mm)
长臂型LA-1800
*郑重声明:为了产品及设计方案改善,本页面所载规格、设计及颜色若有更改恕不另行通知,请以最终产品为准。
路先生 13810816698
服务热线